Brave1 протестував системи кріплення студентського челенджу “Дрон з лапками”
До тестування допустили 5 виробів, відібраних серед 33 команд, що брали участь у розробці
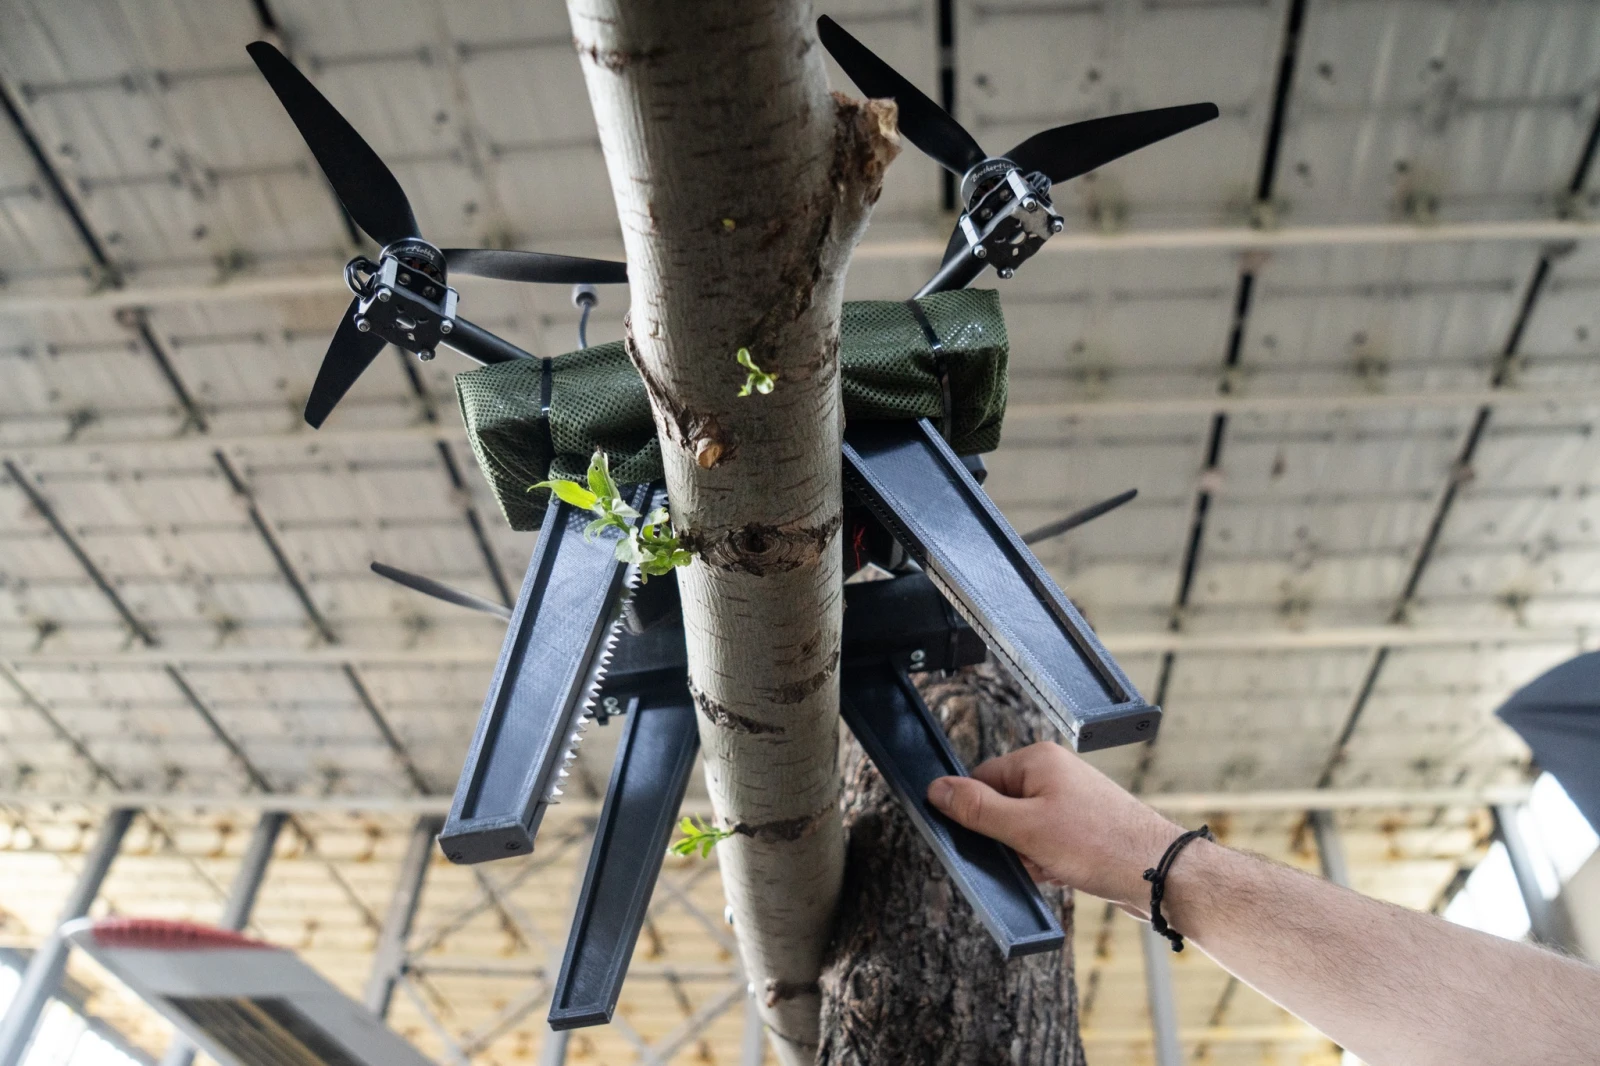
Дрони з лапками, одна зі студентських розробок. Фото Brave1
Brave1 провів фінальний етап студентського інженерного челенджу “Дрон з лапками”, у межах якого учасники розробляли механічні насадки для FPV- та розвідувальних дронів квадрокоптерного типу. Пристрої призначені для закріплення безпілотників на гілках дерев або вертикальних поверхнях із можливістю перебування у режимі очікування до моменту запуску або ураження цілі.
У тестуванні взяли участь п’ять виробів, які були обрані серед 33 команд із 19 українських закладів освіти. Учасники мали два місяці на створення робочих прототипів, а фіналісти отримали підтримку від українських defense tech компаній, які допомагали з виробництвом, 3D-друком та інженерною експертизою.
Як пише “Оборонка”, команда iKOZAKY з ДонНТУ розробила насадку гакового типу для зачеплення за горизонтальні гілки. Виріб друкується на 3D-принтері приблизно за п’ять годин і розрахований на дрони масою до 20 кілограмів. Під час тестувань використовувався FPV-дрон на 10-дюймовій рамі.
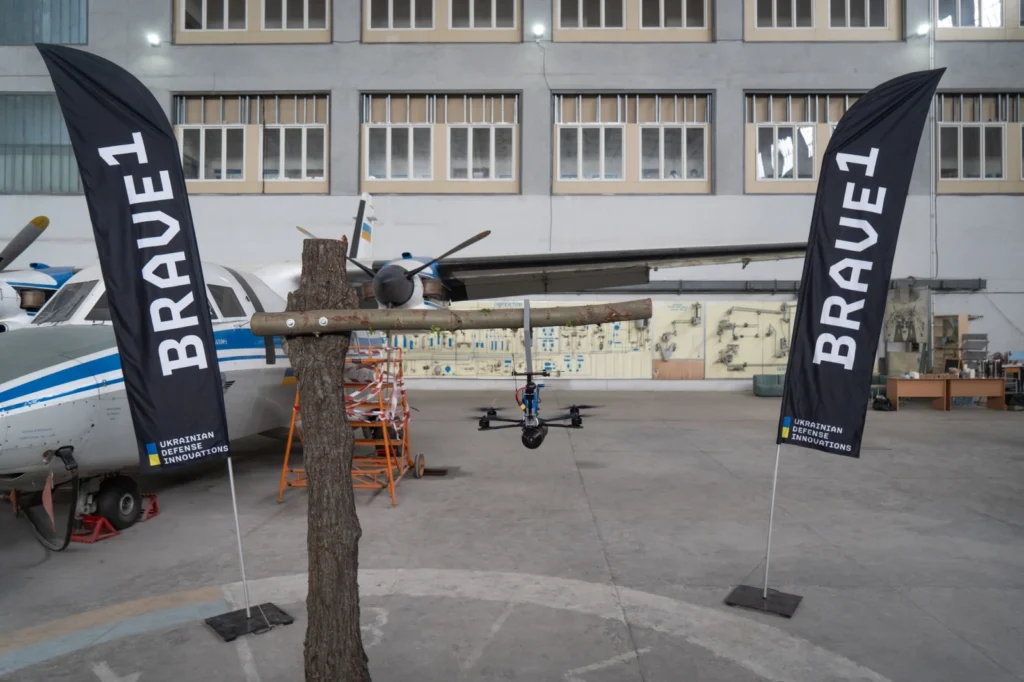
Команда Easy Grip із Житомирської політехніки представила модуль із ніжками-кріпленнями, які можуть використовуватися як опори під час запуску дрона та для фіксації на гілках. Конструкція виготовлена з кількох типів пластику із використанням TPU-стрічок. За словами розробників, модуль масою 600 грамів призначений для 10-дюймових FPV-дронів.
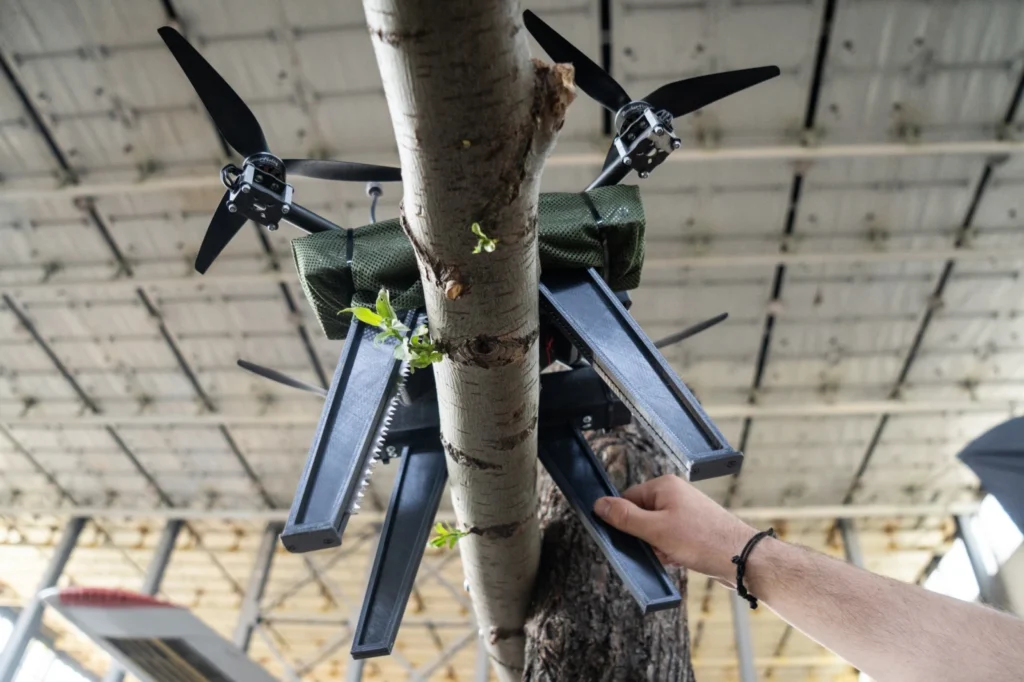
Ще одна команда з Київський політехнічний інститут представила систему “Оленячі роги” для оптоволоконних FPV-дронів на 13-дюймовій рамі. Насадка складається з механічної частини у вигляді клешень, які фіксуються на гілці, та електронних замків, що дозволяють дрону відокремитися від кріплення після отримання команди оператора.
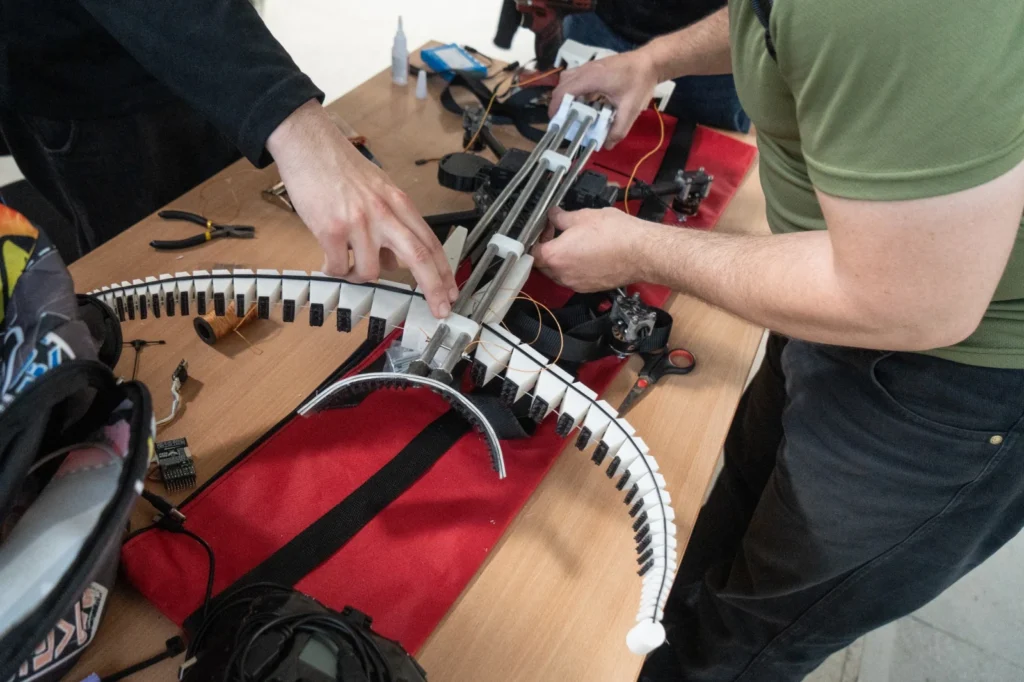
Команда Squidrone розробила модуль для закріплення дронів на вертикальних поверхнях, зокрема стовбурах дерев і стовпах. Механізм побудований на конструкції у формі логарифмічної спіралі, яка стискається навколо поверхні за допомогою троса та храпового механізму. За даними розробників, оптимальний діаметр поверхні для фіксації становить близько 15 сантиметрів.
У фінальних випробуваннях не взяла участі команда Spicy Chiken Legs із Київський політехнічний інститут, яка розробляла кріплення для розвідувальних безпілотників. Їхній прототип був пошкоджений під час посадки напередодні тестів.
Челендж проводився в межах напряму Brave Students, який Brave1 запустив для залучення студентів до роботи над практичними завданнями у сфері defense tech. Ініціатива передбачає співпрацю студентських команд із профільними компаніями та роботу над реальними інженерними задачами для оборонної галузі.
Зараз читають
1
Повітряні тривоги призводять до зриву оборонних контрактів: що пропонує Ліга оборонних підприємств
2
Розробник акустичних сенсорів Zvook залучив інвестиції від нового чеського фонду під управлінням DEPO Ventures
3
Tencore запускає екосистему наземних рішень, яка об’єднає НРК та компоненти кількох виробників
4
230+ вакансій в українському defence tech від Tencore, Zvook, Airlogix тощо
5
260+ вакансій в українському defence tech від BlueBird Tech, Sine Engineering, Buntar Aerospace тощо
By submitting this form, you give Defender Media consent to the processing of personal data.
Надсилаючи цю форму, ви надаєте Defender Media згоду на обробку персональних даних.

Останні новини
1
ANT оновила розвідувальний БпАК Mercury: час польоту зріс до п’яти годин
2
DevDroid і норвезька Inission Norge AS домовилися про співпрацю у виробництві систем дистанційного керування НРК
3
Чорне дзеркало #81: вміст “Комети”, “Гербера” з бойовою частиною, база бойових відео для навчання ШІ та інші новини російського ВПК
4
TENCORE купує виробників НРК TOR і амфібії MAT1LDA
5